インターネット・オブ・シングス(IoT)開発の世界では、ハードウェアとソフトウェアの間に存在する見えない調和が成否を分けます。この同期の核心にあるのがタイミング図です。これらの視覚的表現は単なるスケッチではなく、信号の整合性とデータの信頼性のための設計図です。組み込みシステムに取り組むエンジニアにとって、タイミング図を読み書きできることは基本的なスキルです。このガイドでは、タイミング制約の仕組み、信号間の関係、そしてリソース制約のある環境でいかに安定性を維持するかを探ります。
タイミング図とは?🔍
タイミング図は、時間経過に伴う信号のグラフィカルな表現です。これはシステム内の異なる電気信号間の関係を示します。IoT の文脈では、これらの信号は、マイクロコントローラとセンサーや無線モジュールなどの周辺機器間でのデータ伝送を表すことがよくあります。
論理的な手順を示すフローチャートとは異なり、タイミング図はいつイベントが発生するかという点に焦点を当てます。それは以下を視覚化します:
- 高電圧および低電圧の状態(ロジック 1 およびロジック 0)
- システムを駆動するクロックパルス
- 入出力ライン上のデータ遷移
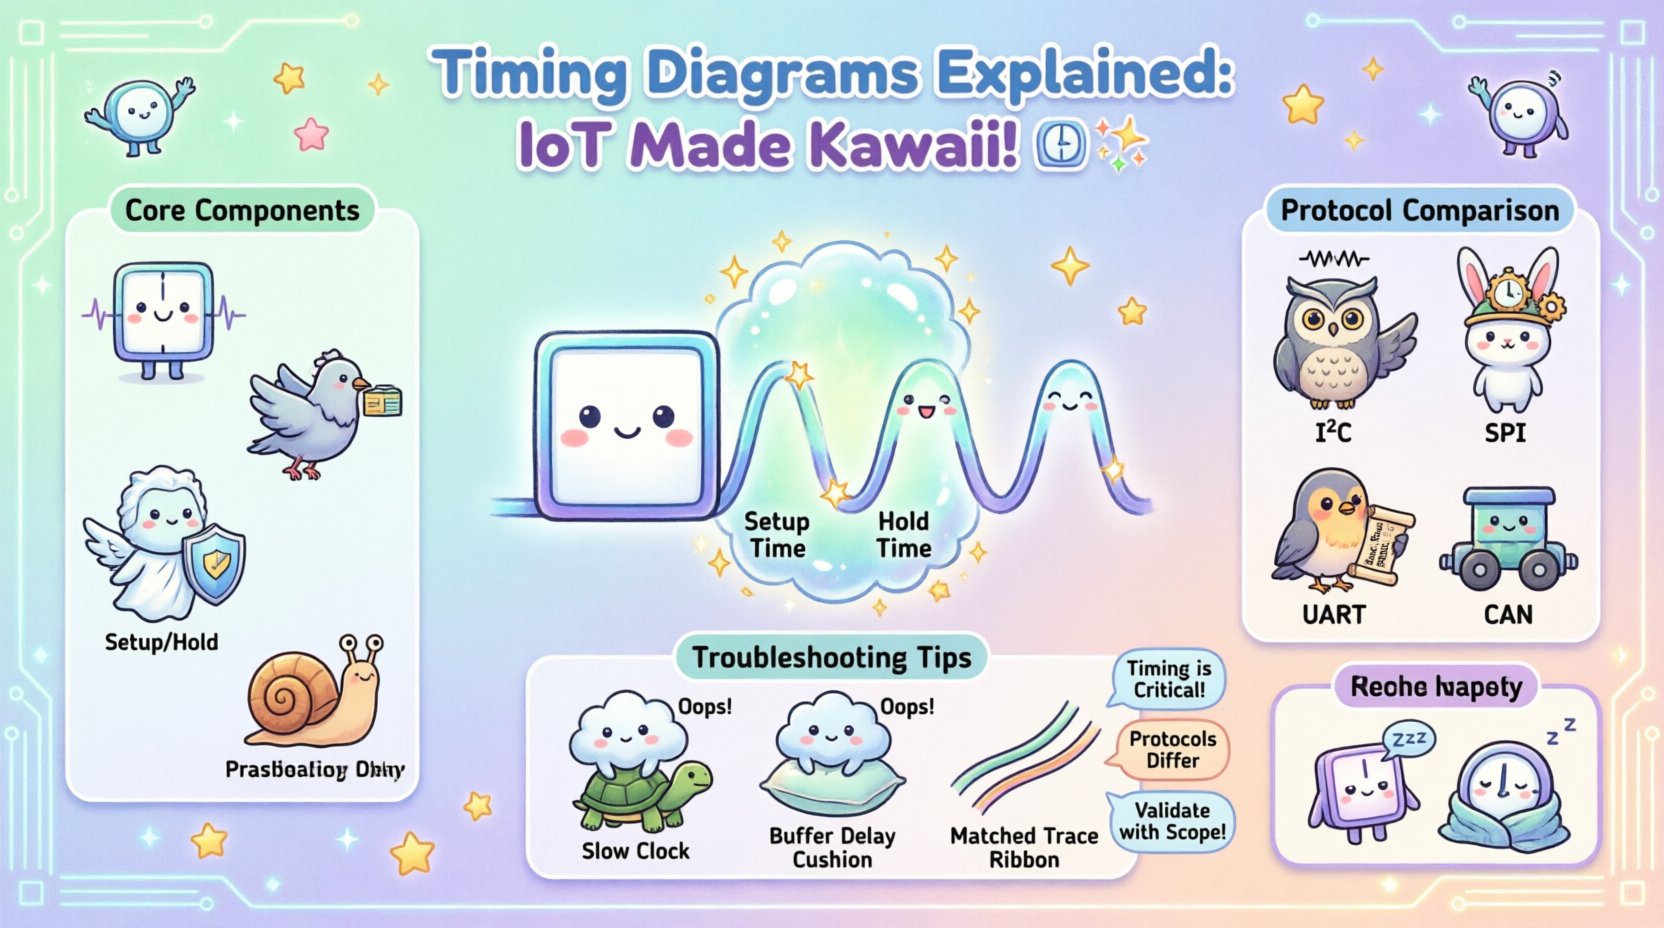
- データキャプチャのためのセットアップ時間とホールド時間の要件
- レイテンシと伝搬遅延
これらの要素をマッピングすることで、エンジニアは負荷下での回路の動作を予測できます。これは、マイクロ秒単位で重要となる低電力デバイスを扱う際に極めて重要です。
タイミング分析の主要構成要素 🛠️
これらの図を効果的に解釈するには、タイミングの用語を理解する必要があります。ここで遭遇する重要な要素は以下の通りです:
1. クロック信号 ⏱️
クロックは同期システムの心臓部です。データがサンプリングされるペースを決定します。タイミング図では、クロックは高と低を切り替える方形波であることが一般的です。
- 周波数:1 秒間に発生するサイクルの数(Hz)。
- デューティサイクル:信号が高である時間の割合と低である時間の割合。
- エッジ:データが通常サンプリングされる遷移点(立ち上がりまたは立ち下がり)。
2. データライン 📡
これらのラインは実際の情報を伝達します。プロトコルのルールに基づいて状態が変化します。図では、クロックエッジに対して特定のタイミングで遷移している様子が見られます。
3. セットアップ時間とホールド時間 ⏲️
これらはデータ整合性にとって最も重要な制約です。
- セットアップ時間:データ信号が安定していなければならない最小時間(クロックエッジの)直前にクロックエッジが到着する。
- ホールド時間:データ信号が安定して維持されなければならない最小時間の後にクロックエッジが到着する。
これらのウィンドウが違反されると、受信デバイスが誤ったデータを読み取り、システムエラーやクラッシュを引き起こす可能性があります。
4. 伝搬遅延 ⏳
信号は瞬時に伝搬しません。信号の入力と出力応答の間には遅延が生じます。タイミング図では、これはトリガーイベントと結果としての動作の間のギャップとして現れます。高速IoTリンクでは、この遅延が蓄積し、考慮する必要があります。
IoT環境におけるタイミング制約 🌐
IoTデバイスはデスクトップコンピュータとは異なる方法で動作します。それらはしばしばバッテリーで動作し、処理能力が限られており、電気的なノイズの多い環境に存在します。これらの要因は、独自のタイミング課題をもたらします。
電力対速度のトレードオフ 🔋
消費電力を削減することは、しばしばクロック速度を下げることになります。エネルギーを節約するためにクロックを遅くする場合、通信プロトコルのタイミングウィンドウが有効であることを確認する必要があります。図は、低い周波数がデータ損失を引き起こすかどうかを視覚化するのに役立ちます。
ノイズと干渉 📉
無線モジュールとスイッチング電源は電気ノイズを生成します。このノイズは信号ジッターを引き起こす可能性があり、これは信号エッジが理想的な位置からずれることを意味します。タイミング図により、エンジニアはジッターを測定し、それが許容範囲内にあるかどうかを判断できます。
非同期通信 🔄
すべてのIoT通信が共有クロックに依存しているわけではありません。UARTのようなプロトコルは非同期です。これらの場合、タイミング図はスタートビット、データビット、パリティ、ストップビットを示します。受信側はボーレート合意に基づいてタイミングを見積もる必要があります。発振器の精度の偏差はフレーミングエラーを引き起こす可能性があります。
一般的な通信プロトコルとタイミング 📋
異なるプロトコルは異なるタイミング要件を持っています。以下に、一般的なIoTインターフェースでデータがどのように移動するかを比較します。
| プロトコル | 同期 | 主要なタイミング特性 | 一般的な使用例 |
|---|---|---|---|
| I2C | 同期 | プルアップ抵抗を備えたオープンドレインライン;立ち上がり/立ち下がり時間の慎重な制御が必要です。 | PCB上のセンサーをマイクロコントローラーに接続する。 |
| SPI | 同期 | I2Cより高速;独立したクロックラインが必要;厳格なセットアップ/ホールド時間。 | フラッシュメモリやディスプレイからの高速データ。 |
| UART | 非同期 | 固定されたボーレートに依存し、クロック線は不要ですが、クロックドリフトの影響を受けやすい。 | シリアルデバッグおよびシンプルなコマンドリンク。 |
| CANバス | 同期 | 差動信号方式;ビットのタイミングに基づく仲裁。 | 自動車および産業用制御ネットワーク。 |
システム設計において、適切なプロトコルの選択は利用可能なタイミング予算に依存します。SPIは高速ですが、ピン数と消費電力を多く消費します。I2Cは効率的ですが、立ち上がり時間の制限により低速です。
タイミング図の読み方 📖
これらの図を読み取るには体系的なアプローチが必要です。信号トレースを効果的に分析するために、以下の手順に従ってください。
- 基準信号を特定する:通常、クロックが最上部のラインです。他のすべての信号をそのエッジに対して整列させてください。
- 電圧レベルを確認する:ハイレベルとローレベルが論理規格(例:3.3V対5V論理)と一致していることを確認してください。
- 時間間隔を測定する:遷移間の距離を確認してください。仕様書の制限範囲内ですか?
- 異常を検出する:どのラインにもグリップ(ノイズ)はありませんか?不要なスパイクはありませんか?これらはノイズやグラウンドの問題を示しています。
- 制御信号を確認する:イネーブルライン、チップセレクト、リセット信号を確認し、正しいタイミングでアクティブ化されていることを確認してください。
タイミング違反のトラブルシューティング 🚨
慎重に計画しても、タイミング違反が発生する可能性があります。デバイスが通信できない場合、タイミング図の分析が最初の防御ラインとなります。ここでは一般的な問題とその見分け方をご紹介します。
1. セットアップ違反
これは、データがクロックエッジの直前に遅れて到着した場合に発生します。受信側はデータが安定する前にサンプリングしてしまいます。視覚的には、データ遷移がクロックエッジと重なって見えます。
- 解決策:クロック周波数を下げるか、データパスに遅延を追加します。
2. ホールド違反
これは、クロックエッジの直後にデータが速すぎると変化する場合に発生します。新しい値が到着した際、受信側はまだ古い値をラッチしようとしています。
- 解決策:バッファ遅延を追加するか、ドライバが信号を維持するのに十分な強度を持っていることを確認することで、ホールド時間マージンを増やします。
3. スキュー
スキューとは、2つの信号の到達時間の差のことです。トレース長の違いによりクロックとデータが異なる時間に到着すると、スキューが発生します。
- 解決策:トレース長を一致させるように配線します。整合インピーダンス配線技術を使用してください。
4. メタステービリティ
これは、フリップフロップが0か1かを決定できない状態です。非同期信号がクロックドメインを横断する際に通常発生します。出力は不定な電圧範囲で揺れ動きます。
- 解決策:信号が使用される前に落ち着くように、同期チェーン(2つ以上のフリップフロップ)を使用してください。
設計ドキュメントのベストプラクティス 📝
明確なドキュメントは、生産工程でのエラーを防ぎます。プロジェクトのタイミング図を作成する際は、これらの基準に従ってください。
- 標準記号を使用する:クロックエッジとデータ状態については業界の慣習に従ってください。
- 時間スケールを注記する:横軸を明確にラベル付けしてください(例:ns、µs、ms)。
- 最悪ケースのシナリオを含める:最大負荷および最小電圧の条件に対する図を描いてください。
- バージョン管理:変更を追跡してください。ハードウェアにおけるタイミング要件の更新には、図面における対応する更新が必要です。
- ファームウェアとの連携:ソフトウェアチームが正確なタイミング制約を知り、ハードウェアの制限に違反するコードが書かれないようにしてください。
バリデーションにおけるオシロスコープの役割 🔬
図面は理論的なものですが、バリデーションにはハードウェアが必要です。オシロスコープは、現実世界でタイミング図を検証するための主要なツールです。実際の波形を捉えます。
キャプチャした波形を設計図と比較する際、以下を確認してください:
- 立ち上がり時間と立ち下がり時間:遅すぎませんか?これにより論理エラーが発生する可能性があります。
- オーバーシュートとアンダーシュート:電源レールを超える電圧スパイクは、コンポーネントを損傷する可能性があります。
- グラウンドバウンス:基準電圧をずらすグラウンドライン上のノイズ。
- ジッター:クロック信号のタイミングにおけるランダムな変動。
低消費電力 IoT の最適化 ⚡
電力管理は IoT 設計における主要な駆動力です。タイミング図はアイドル期間を示すことで、これを最適化するのに役立ちます。
1. デューティサイクル制御
タイミングを分析することで、送信の間にデバイスをスリープ状態にスケジュールできます。この図は、無線がアクティブである必要がある正確な時間を示しており、より長いスリープサイクルを可能にします。
2. クロックゲーティング
使用されていない周辺機器へのクロックを無効にすることでエネルギーを節約できます。タイミング図は、どのブロックがアクティブであるか、およびデータ整合性を損なうことなく安全にゲートオフできるタイミングを示します。
3. 割込み遅延
IoT デバイスは、起動のために割込みによく依存します。タイミング図は、割込みトリガーからプロセッサが起動するまでの遅延を考慮する必要があります。タイミングが緩すぎると、センサーデータを見逃す可能性があります。
高度な考慮事項:マルチドメインシステム 🧩
複雑な IoT システムでは、アナログとデジタルのドメインが混在することがよくあります。アナログセンサーは連続信号を生成し、これがデジタル値に変換されます。タイミング図は、アナログ・デジタル変換器(ADC)の変換時間を考慮する必要があります。
主要な考慮事項:
- サンプリング・アンド・ホールド:アナログ電圧を捕捉するために必要な時間。
- 変換時間:ADC がデジタル値を出力するまでの時間。
- バッファリング:デジタル値が読み出される前にレジスタに格納されるかどうか。
これらのステップを無視すると、古びたまたは誤ったデータを読み取る原因となります。タイミング図は、物理世界とデジタル論理の間の架け橋として機能します。
高速リンクにおける信号整合性の確保 🚀
IoT デバイスが高データレートへ移行するにつれ、信号整合性が最重要となります。高周波信号は伝送線効果により異なる挙動を示します。
- インピーダンス整合:波形を歪ませる反射を防ぎます。
- トレース長:長いトレースはより多くの容量と遅延をもたらします。
- ビアスタブ:使用されていないビア穴はアンテナとして機能し、エネルギーをラインに反射させる可能性があります。
高速リンクのタイミング図には、信号の目の開きを示すアイ図がしばしば含まれます。目が閉じていることは、大きなタイミングジッターまたはノイズを示しています。
主要なポイントのまとめ ✅
タイミング図の理解は、信頼性の高いIoTシステムを構築するために不可欠です。これは、ハードウェアおよびソフトウェアチーム間で信号の挙動を議論するための視覚的な言語を提供します。
以下の核心となるポイントを覚えておいてください:
- タイミングは重要:データは、クロックに対する特定のウィンドウの間、安定している必要があります。
- プロトコルは異なる:各通信規格には固有のタイミングルールがあります。
- 環境が重要:ノイズ、電源、および温度は信号の挙動に影響を与えます。
- 検証が鍵:図をシミュレーションし、その後、実際のハードウェアで測定してください。
- 明確に文書化:図を使用して、チーム全体に制約を伝達してください。
これらの図を読み、作成する能力を習得することで、現場でデバイスが正しく機能することを保証できます。これによりデバッグ時間が短縮され、製品の全体的な信頼性が向上します。接続されたデバイスの複雑なエコシステムにおいて、精度が動作する製品と失敗した展開を分けるものです。