正確なタイミング図を作成することは、組み込みシステムやファームウェア開発に携わるすべての人にとって基礎的なスキルです。これらの図は、ハードウェアとソフトウェア間の契約書のような役割を果たします。タイミングがずれると、システムは失敗し、しばしば微妙で診断が困難な形で障害が発生します。タイミング図は単なる図面ではなく、電気的特性、クロック速度、信号伝搬遅延によって支配される物理的な現実の表現です。
ファームウェアエンジニアは、ハードウェアインタフェースの複雑さを過小評価することがよくあります。信号遷移が瞬時に起こると仮定したり、バスプロトコルが厳密に同期していると考えたりするのです。しかし、物理的な世界では遅延、ノイズ、メタステーブル状態が発生します。これらの要因を無視すると、競合状態、データ破損、数ヶ月にわたって製品を悩ませる断続的な障害につながります。このガイドでは、ファームウェアロジックのタイミング図の解釈や作成において頻繁に起こる最も一般的な誤りを検証し、堅牢性を確保するための具体的な戦略を提供します。
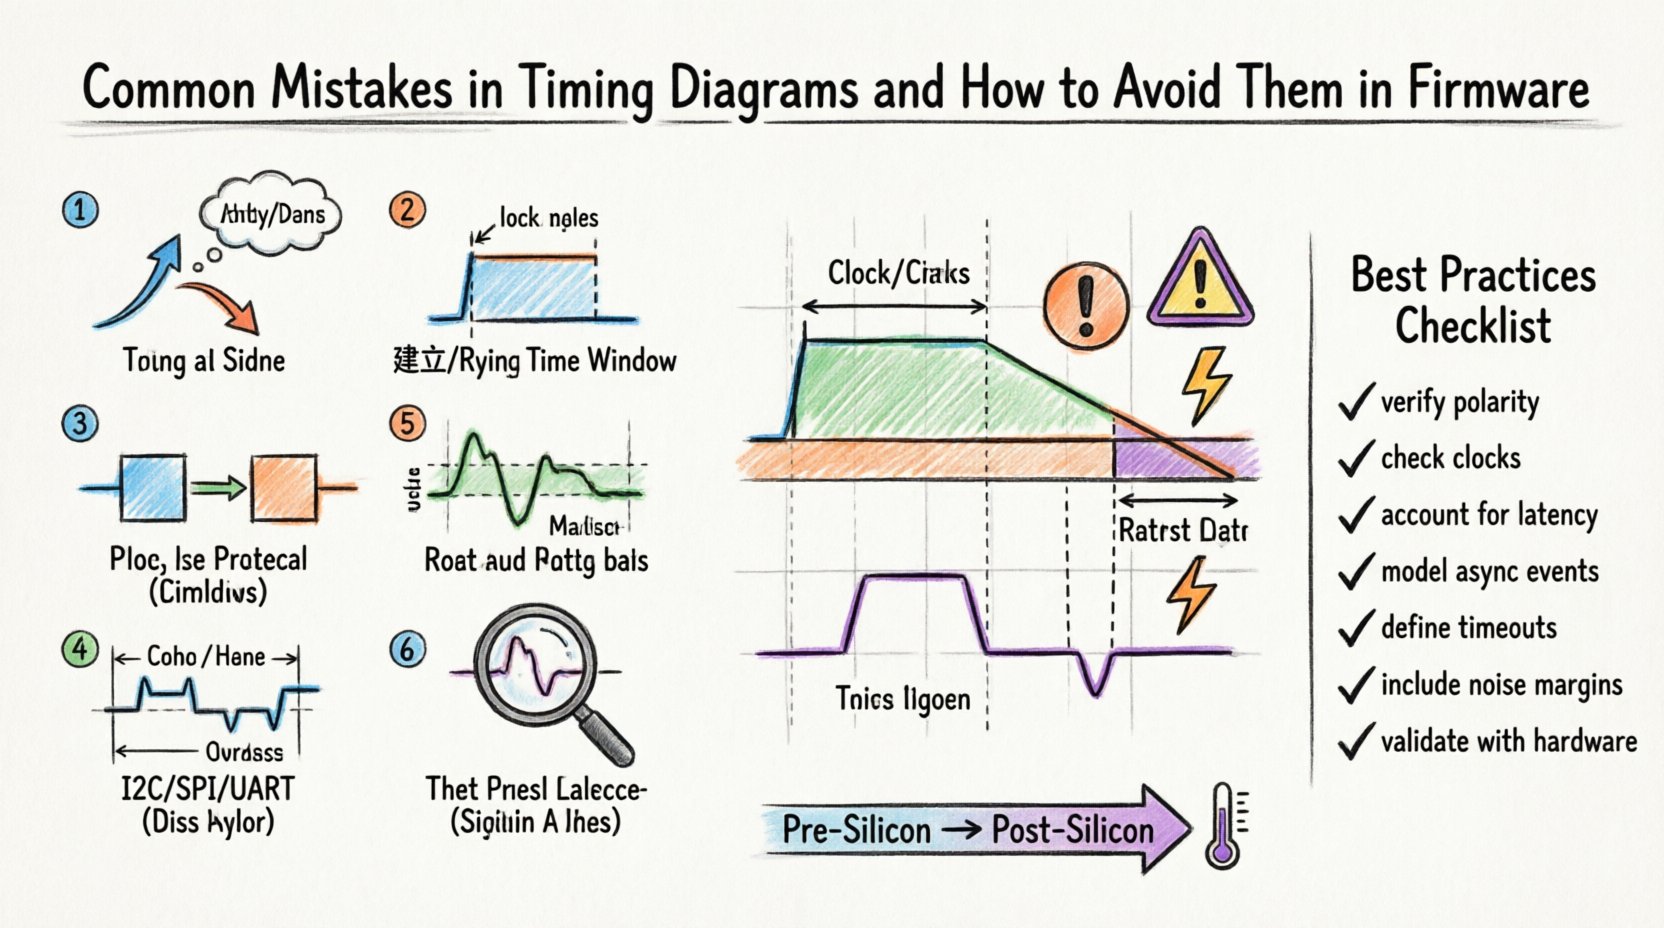
⏱️ 誤り 1: エッジトリガーと信号レベルの誤解 📉
最も一般的な落とし穴の一つは、バスライン上のすべての遷移が意味を持つ、あるいは極性が直感的であると仮定することです。ハードウェア設計では、信号はアクティブ・ハイまたはアクティブ・ローになり得ます。ファームウェア開発者は、立ち上がりエッジで割り込みをトリガーすると想定してコードを書いている一方で、ハードウェアの回路図では動作に立ち下がりエッジが必要と示されている場合があります。
明確なタイミング図がない場合、ファームウェアは決して発生しない条件を待機したり、最悪の場合はノイズのスパイクでトリガーされたりする可能性があります。これは、グライッチ(一時的なノイズ)が有効なデータ遷移を模倣し得る高速インタフェースにおいて特に危険です。
- 誤り:信号が実際にはレベル感応型であるのにエッジトリガー型であると仮定する、またはその逆。
- 結果:割り込みサービスルーチン(ISR)が単一のイベントに対して繰り返し発火するか、通常の動作中に全く発火しない。
- 解決策:常にハードウェア仕様に対して信号の極性を確認してください。回路図上の反転バブル(丸)を探してください。図にアクティブ化のためのローパルスが示されている場合、ファームウェアが遷移ではなく論理ゼロをチェックしていることを確認してください。
- リスク:サンプリングレートが速すぎない場合、ファームウェアが狭いパルスを見逃す競合状態。
さらに、セットアップとホールド時間の違いについて考慮してください。エッジ検出の文脈において、信号はオシロスコープのトレース上では安定して見えるかもしれませんが、クロックエッジがデータ遷移に近すぎると、受信側のフリップフロップはメタステーブル状態に入る可能性があります。ファームウェアロジックは明確な 0 または 1 を見ず、未定義の領域で変動する電圧を見ます。これにより、同じコードが異なる熱条件や電圧条件の下で異なる挙動を示すという予測不能な動作につながります。
📏 誤り 2: セットアップ時間とホールド時間の違反を無視する 📐
セットアップ時間とホールド時間は、ハードウェアメーカーによって定義された重要な制約です。セットアップ時間は、データが安定している必要がある最小の期間で、クロックエッジの前にです。ホールド時間は、データが安定している必要がある最小の期間で、クロックエッジの後にです。ファームウェア開発者は、これらをソフトな制約として扱い、コードが「十分速ければ」システムが動作すると仮定することがよくあります。
これは危険な仮定です。タイミング図がこれらのウィンドウを明示的に考慮していない場合、ファームウェアはまだ変化しているデータを読み取ろうとする可能性があります。これは、ラボ環境で再現が困難なサンプリングエラーをもたらします。
| タイミングパラメータ | 定義 | 一般的なファームウェアの誤り | 影響 |
|---|---|---|---|
| セットアップ時間 | クロックエッジ前のデータ安定 | データ読み取りが早すぎる | 無効なデータがキャプチャされた |
| ホールド時間 | クロックエッジ後のデータ安定 | データ変更が早すぎる | 出力ラインのグライチ |
| クロックからQまでの遅延 | クロック後の出力変化までの時間 | 出力が瞬時に行われると仮定する | 次のステージが古いデータを受け取る |
これを避けるためには、ファームウェアは最悪ケースのタイミングマージンを考慮して記述する必要があります。これには、読み取り前に信号が安定することを確認するために、小さなソフトウェア遅延やポーリングループを導入することがよく含まれます。同期設計では、ファームウェアは読み取り操作を内部プロセッサクロックではなく、外部クロックの立ち上がりエッジまたは立ち下がりエッジに合わせる必要があります。内部クロックが外部インターフェースよりも高速である場合、単純な読み取り操作ではタイミングウィンドウを完全に見逃す可能性があります。
🔄 間違い 3: クロックドメイン間クロッシングの問題 ⏲️
組み込みシステムはしばしば複数のクロックドメインで動作します。例えば、マイクロコントローラが 48 MHz で動作している一方で、外部センサーが 10 MHz の SPI バスで通信している場合があります。ファームウェアがこれらの 2 つのドメイン間でデータを移動させる際、タイミング図はクロック間の位相関係を考慮する必要があります。適切な同期がない場合、データが失われたり破損したりする可能性があります。
これをクロックドメイン間クロッシング(CDC)の問題と呼びます。ファームウェアが同期ロジックなしで、低速ドメインのデータを高速ドメインのクロックでサンプリングした場合、メタステービリティが発生する可能性があります。データが誤った位相でサンプリングされ、ビット反転を引き起こすことがあります。
- 非同期サンプリング:サンプリングクロックに対して予測不能な速度で変化する信号を読み取る。
- メタステービリティ:フリップフロップの出力が不定となり、不確定な時間 0 と 1 の間で振動する。
- データの損失:信号のパルス幅が高速クロックのサンプリング周期よりも短い場合、イベントがスキップされる。
これを緩和するために、ファームウェアは同期レジスタを実装すべきです。これには、ロジックで使用するために入力信号を 2 回または 3 回レジスタ化する必要があります。これにより信号は数クロックサイクル遅れますが、データ処理前にメタステービリティが解消されることを保証します。タイミング図では、この遅延を明示的にモデル化して、下流のロジックが反応する時間を確保する必要があります。
さらに、クロック信号間のスキューを考慮してください。クロックツリーがバランスしていない場合、クロックエッジがチップ内の異なる点に異なる時間に到達する可能性があります。これは高速並列インターフェースにおいて極めて重要です。データバスのすべてのビットが同時に到着すると仮定したタイミング図は、しばしば誤りです。スキューにより、最上位ビット(MSB)が最下位ビット(LSB)よりも先にサンプリングされ、アライメントエラーを引き起こす可能性があります。
📡 間違い 4: バスプロトコルの過度な単純化 🛠️
I2C、SPI、UART などの標準プロトコルには明確に定義されたタイミング要件があります。しかし、ファームウェアエンジニアはこれらの要件を一般化することがよくあります。例えば、I2C にはスレーブデバイスがクロックラインをローに保持してマスターを遅らせるという特定のクロックストレッチ機能があります。ファームウェアがこれを考慮しない場合、トランザクションが早期にタイムアウトする可能性があります。
同様に、SPI ではモード(CPOL および CPHA)が、クロックエッジに対するデータのサンプリングタイミングを決定します。有効なモードは 4 つあります。ソフトウェアで間違ったモードを選択すると、データビットの反転や、誤ったエッジでのサンプリングが発生します。
| プロトコル | 主要なタイミング要件 | 一般的なファームウェアの過失 | 修正 |
|---|---|---|---|
| I2C | 開始/停止条件とクロックストレッチ | SCLホールド時間の無視 | SCLロー状態のための待機ループの実装 |
| SPI | クロック極性と位相 | モード0へのデフォルト設定 | ハードウェアのCPHA/CPOL設定との一致 |
| UART | ボーレート精度とサンプリング | 完璧なタイミングを前提とすること | 正確なボーレート除算器の計算 |
もう一つの一般的なエラーは、トランザクションの終了に関するものです。多くのバスプロトコルでは、マスターが通信を開始しますが、スレーブが完了を信号として伝えます。ファームウェアが、特定のバイト数でトランザクションが終了すると仮定し、確認応答ラインをチェックせずに処理すると、バスがハング状態になる可能性があります。これにより、同じバス上の他のデバイスが通信できなくなる恐れがあります。
バスプロトコルのタイミング図には、確認応答ビット、バイト間のアイドル期間、およびトランザクション間に必要な回復時間が示されていなければなりません。これらの詳細を図から省略すると、ファームウェアは単独では動作しても、複数の周辺機器が接続された場合に失敗します。
📉 間違い5:信号の整合性とノイズの無視 🌩️
完璧な世界で描かれたタイミング図は、実際のノイズの多いPCBでは大きく異なるように見えます。電磁干渉(EMI)、クロストーク、電源リップルが信号を歪める可能性があります。回路図上のきれいな方形波は、実際の基板ではノイズの多い傾斜波のように見えるかもしれません。
ノイズフロアが高すぎる場合、正確な電圧閾値に依存するファームウェアは失敗する可能性があります。例えば、デジタル入力ピンが論理閾値付近で浮遊する状態になることがあります。ヒステリシスや適切なフィルタリングがない場合、ファームウェアは高速に「ハイ→ロー→ハイ」と読み取り、誤った割り込みをトリガーする可能性があります。
- デバウンス:機械式スイッチやリレー接点はバウンスします。ファームウェアはソフトウェアによるデバウンスを実装するか、信号の安定を待つ必要があります。
- グラウンドバウンス:複数の出力が同時に切り替わると、グラウンド基準がシフトする可能性があります。これにより、入力側で観測される有効電圧レベルが変化します。
- 反射:長い配線では、信号の反射によりリンギングが発生する可能性があります。これにより、ファームウェアがデータと誤って解釈する複数の偽の立ち上がり/立ち下がりが生じます。
これに対処するため、タイミング図にはノイズマージンを含めるべきです。これは信号が有効とみなされる電圧の範囲を定義します。ファームウェアは複数回サンプリングを行い、多数決(投票論理)を採用して一時的なグリップルスをフィルタリングする必要があります。高ノイズ環境では、RS-485などの差分信号を使用することが望ましいです。これはタイミング論理が単一の電圧レベルではなく、2本の線間の差に焦点を合わせるためです。
信号の整合性に関する問題をデバッグする際、オシロスコープが主要なツールとなります。これにより、オーバーシュートやアンダーシュートを含む実際の波形を確認できます。タイミング図がこれらの物理的特性を考慮していない場合、ファームウェアは脆くなります。堅牢な設計では、コンポーネントの経年劣化や環境変化により信号が時間とともに劣化すると想定します。
🔍 間違い6:文脈なしでのデバッグ 🔬
システムが失敗した場合、最初の反応はデバッグのためにprint文を追加したりGPIOピンをトグルしたりすることです。これは「計測器によるデバッグ」として知られています。しかし、計測器を追加するとシステムのタイミングが変化します。バッファへの書き込みやピンのトグルにはクロックサイクルが必要であり、これにより見つけようとしているバグ自体のタイミングが変化してしまう可能性があります。
これは古典的なハイゼンバグです。観測しようとするとバグが消えてしまいます。デバッグ中にキャプチャされたタイミング図は、本番環境でのタイミングを反映していない可能性があります。これを避けるために、システムクロックに影響を与えずにロジックアナライザのトレースをキャプチャできるハードウェアデバッガを使用してください。これにより、タイミング図が本番環境に正確に一致することが保証されます。
さらに、ソフトウェアによる遅延(例えばdelay_ms) 重要なタイミング制御のために使用されます。これらは、割り込み、キャッシュミス、または可変的なコンパイラ最適化のために不正確になることがよくあります。正確な波形を生成するには、ハードウェアタイマーやキャプチャ/コンペアユニットの方がはるかに信頼性が高いです。
✅ タイミング精度のためのベストプラクティスチェックリスト ✅
ファームウェアがハードウェアと正しく相互作用することを確保するために、タイミング図のレビューや作成時にはこのチェックリストに従ってください。
- 信号の極性を確認する:アクティブな信号がハイレベルかローレベルかを確認する。
- クロック周波数を確認する:ファームウェアのクロックがハードウェアインターフェースのクロックと一致していることを確認する。
- レイテンシを考慮する:処理時間をトータルのトランザクション時間に含める。
- 非同期イベントをモデル化する:メインクロックに対して非同期である信号を明確にマークする。
- タイムアウト値を定義する:最速の応答ではなく、最も遅い予想応答に基づいてタイムアウトを設定する。
- ノイズマージンを含める:論理レベルに対する許容電圧範囲を定義する。
- ハードウェアで検証する:タイミング図はシミュレーションだけでなく、必ず実物のオシロスコープで検証する。
- 状態変化を文書化する:トランザクション前後のバス状態を明確にマークする。
🔧 シリコン前 vs シリコン後の考慮事項 ⚙️
タイミング図へのアプローチは開発の段階によって異なります。シリコン前(シミュレーション)では、理想モデルにアクセスできます。伝搬遅延ゼロ、完璧なクロックを仮定できます。一方、シリコン後(ハードウェア)では、寄生容量やインダクタンスを考慮する必要があります。
シミュレーションからハードウェアへ移行する際、ファームウェアチームはタイミングのズレに備える必要があります。シミュレータで動作していたタイミング図も、基板での配線長の違いにより失敗する可能性があります。ファームウェアにマージンを持たせることが極めて重要です。ハードウェア仕様で 10 マイクロ秒と指定されていても、ファームウェアは最悪の場合で最大 15 マイクロ秒を想定すべきです。
さらに、温度も考慮してください。シリコンの速度は温度によって変動します。高温ではトランジスタのスイッチングが遅くなり、低温では速くなります。タイミング図はデバイスの動作温度範囲全体を考慮する必要があります。室温ではファームウェアのタイミングがぎりぎりであっても、高温環境では失敗する可能性があります。
📝 堅牢なファームウェアのための最終的な考慮事項 🏁
タイミング図は静的な文書ではありません。ハードウェアとソフトウェアの相互作用に伴って進化します。優れたファームウェアエンジニアは、タイミング図を生きている契約として扱います。ハードウェアの改訂が行われた場合や新しい周辺機器が追加された場合は、必ず更新する必要があります。ハードウェアチームとの定期的な見直しは不可欠です。
目標はコードを動作させるだけでなく、あらゆる条件下で確実に動作させることです。これには、システムの物理的制約に対する深い理解が必要です。上記の一般的なミスを避けることで、回復力があり、予測可能で、保守しやすいファームウェアを構築できます。マージンに焦点を当て、クロックを尊重し、常に実機測定で検証してください。この規律こそが、本番環境で使えるコードとラボでのみ動作するプロトタイプを分けるものです。